martes, 1 de julio de 2014

La robotica en la agricultura y la ganaderia

La robótica

La historia de la robótica va unida a la construcción de "artefactos", que trataban de materializar el deseo humano de crear seres a su semejanza y que lo descargasen del trabajo. El ingeniero español Leonardo Torres Quevedos (GAP) (que construyó el primer mando a distancia para su automóvil mediante telegrafía sin hilo,[cita requerida] el ajedrecista automático, el primer transbordador aéreo y otros muchos ingenios) acuñó el término "automática" en relación con la teoría de la automatización de tareas tradicionalmente asociadas.

La robótica es la rama de la tecnología que se dedica al diseño, construcción, operación, disposición estructural, manufactura y aplicación de los robots.1 2

La robótica combina diversas disciplinas como son: la mecánica, la electrónica, la informática, la inteligencia artificial, la ingeniería de control y la física.3 Otras áreas importantes en robótica son el álgebra, los autómatas programables, la animatrónica y las máquinas de estados.

El término robot se popularizó con el éxito de la obra R.U.R. (Robots Universales Rossum), escrita por Karel Čapek en 1920. En la traducción al inglés de dicha obra, la palabra checa robota, que significa trabajos forzados, fue traducida al inglés como robot.


Clasificación de los robots

Según su cronología
La que a continuación se presenta es la clasificación más común:

1. ª Generación.
Manipuladores. Son sistemas mecánicos multifuncionales con un sencillo sistema de control, bien manual, de secuencia fija o de secuencia variable.

2. ª Generación.
Robots de aprendizaje. Repiten una secuencia de movimientos que ha sido ejecutada previamente por un operador humano. El modo de hacerlo es a través de un dispositivo mecánico. El operador realiza los movimientos requeridos mientras el robot le sigue y los memoriza.

3. ª Generación.
Robots con control sensorizado. El controlador es una computadora que ejecuta las órdenes de un programa y las envía al manipulador para que realice los movimientos necesarios.

4.ª Generación.
Robots inteligentes. Son similares a los anteriores, pero además poseen sensores que envían información a la computadora de control sobre el estado del proceso. Esto permite una toma inteligente de decisiones y el control del proceso en tiempo real.

Según su estructura
La estructura, es definida por el tipo de configuración general del Robot, puede ser metamórfica. El concepto de metamorfismo, de reciente aparición, se ha introducido para incrementar la flexibilidad funcional de un Robot a través del cambio de su configuración por el propio Robot. El metamorfismo admite diversos niveles, desde los más elementales (cambio de herramienta o de efecto terminal), hasta los más complejos como el cambio o alteración de algunos de sus elementos o subsistemas estructurales. Los dispositivos y mecanismos que pueden agruparse bajo la denominación genérica del Robot, tal como se ha indicado, son muy diversos y es por tanto difícil establecer una clasificación coherente de los mismos que resista un análisis crítico y riguroso. La subdivisión de los Robots, con base en su arquitectura, se hace en los siguientes grupos: poliarticulados, móviles, androides, zoomórficos e híbridos.

1. Poliarticulados
En este grupo se encuentran los Robots de muy diversa forma y configuración, cuya característica común es la de ser básicamente sedentarios (aunque excepcionalmente pueden ser guiados para efectuar desplazamientos limitados) y estar estructurados para mover sus elementos terminales en un determinado espacio de trabajo según uno o más sistemas de coordenadas, y con un número limitado de grados de libertad. En este grupo, se encuentran los manipuladores, los Robots industriales, los Robots cartesianos y se emplean cuando es preciso abarcar una zona de trabajo relativamente amplia o alargada, actuar sobre objetos con un plano de simetría vertical o reducir el espacio ocupado en el suelo.

2. Móviles
Son Robots con grandes capacidades de desplazamiento, basadas en carros o plataformas y dotadas de un sistema locomotor de tipo rodante. Siguen su camino por telemando o guiándose por la información recibida de su entorno a través de sus sensores. Estos Robots aseguran el transporte de piezas de un punto a otro de una cadena de fabricación. Guiados mediante pistas materializadas a través de la radiación electromagnética de circuitos empotrados en el suelo, o a través de bandas detectadas fotoeléctricamente, pueden incluso llegar a sortear obstáculos y están dotados de un nivel relativamente elevado de inteligencia.

3. Androides
Son Robots que intentan reproducir total o parcialmente la forma y el comportamiento cinemático del ser humano. Actualmente, los androides son todavía dispositivos muy poco evolucionados y sin utilidad práctica, y destinados, fundamentalmente, al estudio y experimentación. Uno de los aspectos más complejos de estos Robots, y sobre el que se centra la mayoría de los trabajos, es el de la locomoción bípeda. En este caso, el principal problema es controlar dinámica y coordinadamente en el tiempo real el proceso y mantener simultáneamente el equilibrio del Robot.

4. Zoomórficos
Los Robots zoomórficos, que considerados en sentido no restrictivo podrían incluir también a los androides, constituyen una clase caracterizada principalmente por sus sistemas de locomoción que imitan a los diversos seres vivos. A pesar de la disparidad morfológica de sus posibles sistemas de locomoción es conveniente agrupar a los Robots zoomórficos en dos categorías principales: caminadores y no caminadores. El grupo de los Robots zoomórficos no caminadores está muy poco evolucionado. Los experimentos efectuados en Japón basados en segmentos cilíndricos biselados acoplados axialmente entre sí y dotados de un movimiento relativo de rotación. Los Robots zoomórficos caminadores multípedos son muy numerosos y están siendo objeto de experimentos en diversos laboratorios con vistas al desarrollo posterior de verdaderos vehículos terrenos, piloteados o autónomos, capaces de evolucionar en superficies muy accidentadas. Las aplicaciones de estos Robots serán interesantes en el campo de la exploración espacial y en el estudio de los volcanes.

5. Híbridos

Corresponden a aquellos de difícil clasificación, cuya estructura se sitúa en combinación con alguna de las anteriores ya expuestas, bien sea por conjunción o por yuxtaposición. Por ejemplo, un dispositivo segmentado articulado y con ruedas, es al mismo tiempo, uno de los atributos de los Robots móviles y de los Robots zoomórficos.


La robotica en la agricultura


La agricultura es el arte de cultivar la tierra y comprende
todas las actividades humanas de acondicionamiento del
medio ambiente natural y del suelo haciéndolo más apto para
el posterior cultivo de cereales, frutas, hortalizas, pasto y
forrajes con fines alimenticios o para producir flores, plantas
ornamentales, madera, fertilizantes, productos químicos,
productos biofarmacéuticos, entre otros.


Actualmente, el sector agroalimentario es objeto de
especial atención en cuanto a la incorporación de tecnologías
avanzadas, dadas las exigencias cada vez mayores de
producción, diversidad y calidad de los productos, así como
de la presentación de los mismos. Todo ello con el problema
creciente de la falta de mano de obra. Cabe por ello hacer un
análisis del estado actual, ventajas y posibilidades de
robotización de las tareas agrícolas .

1) Tractor robotizado detección de plantas y malas
hierbas y para la selección de productos químicos: La
robótica está resultando ser una muy buena solución para la
producción de cultivos orgánicos y medioambientales.
Ejemplo de ello la limpieza de terrenos en los cultivos, en
especial de las malas hierbas o de la optimizando del uso de
pesticidas en problemas de polución y contaminación del
suelo que esta produce. Tillett and Hague Technology Ltd.,
de UK [4], es una empresa de desarrollo e investigación de
tecnología de automatización para el sector agrícola y otros
sectores relacionados, la cual desarrolló un sistema para
reducir el uso de productos agroquímicos por medio de la
aplicación selectiva de los productos químicos a través un
tractor robotizado que navega por un mapa que representa el
cultivo del campo.


 2) Robocrop: Es un tractor robotizado con visión por
computador basado en sistema de orientación para de control
de químicos en malezas, desarrollado por la empresa Tillett
and Hague Technology Ltd., de UK [4]. Este robot usa
navegación por guiado a través de las líneas de cultivo y al
detectar una mala hierba por medio de visión artificial este
la elimina a través de un corte realizado en forma mecánica.

Este es robot se comercializa como Robocrop .

3) Control mecánico de malezas guiado por visión: Este
proyecto fue desarrollado por la Universidad de Halmstaden
y la empresa Danisco Sugar AB de Suecia, entre 1997 a
2000 [5]. Esta empresa que produce azúcar de la remolacha,
reconoce la importancia de la consideración del medio su
objetivo para este proyecto fue la reducción del uso de
productos químicos para el control de la maleza de 3,5 a 2
kg por hectárea en el año 2000.

 Siembra

Dentro de esta fase se consideran las etapas de plantación
de semillas, producción de esquejes y realización de injertos,
multiplicación vegetativa de plantas, fertirrigación de las
plántulas, control ambiental de las plántulas y trasplante. En
cultivos extensivos existen tractores robotizados y
maquinaria agrícola modificada para realizar esta labor.

1) Plantadora de arroz automática: Este proyecto es un
robot móvil capaz de trasplantar arroz además de fertilizar y
aplicar productos químicos con precisión para su adecuado
manejo, con esto el robot es capaz de mejorar la calidad y
producción del arroz .

2) Robot trasplantador de hortalizas, Kikump: Muchos
productos agrícolas primero se siembran en invernaderos
para luego ser trasplantados al campo, siendo este el caso de
las hortalizas. El Instituto Brian, de Japón, ha desarrollado
un robot trasplantador. Este brazo manipulador
pertenece a la clase de robots manipuladores con aplicación
en la agricultura .

3) Traje-Robot para ayuda a los agricultores, FarmBot:
Científicos de la Universidad de Atricultura y tecnología en
Tokio, Japón, han inventado un traje-robot diseñado para
ayudar a los agricultores en la plantación y el cultivo de la
tierra [13].

El traje , tiene un peso de
alrededor de 25 kilos. Tiene ocho motores y 16 sensores.
Según los inventores, “el traje lleva su propio peso y coloca
una carga mínima sobre el operador". La compañía que va a
producir estos trajes-robots estima un costo de venta de entre
4000 a 8000 euros, y se espera que salga al mercado dentro
de tres años.

 Producción
La producción se encuentra integrada por las etapas de
fertirrigación del cultivo, pulverización de productos
fitosanitarios, eliminación de malas hierbas, podas de las
plantas, limpieza de cubiertas en invernaderos y sombreado
de las mismas .
La fertirrigación y aplicación de productos sanitarios en
cultivos intensivos y en árboles está resulta mediante los
sistemas de riego automático.


 1) Robot Móvil para invernaderos, AURORA:
desarrollado por el departamento de Ingeniería de Sistemas y
Automática, de la Universidad de Málaga y del Grupo de
Robótica Visión y Control, de la Universidad de Sevilla,
particularmente para tareas de fumigación.
Incorpora una motorización basada en motores de alterna,
alimentados por un generador de alterna a 220V con 2.5KW
de potencia. Su sistema de control está basado en PC
industrial. Su sistema sensorial está basado en sensores de
ultrasonidos de tipo analógico y digital utilizables en control
reactivo. Incorpora cámara CCD para teleoperación .

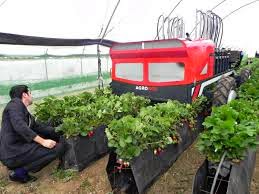
2) Robot Móvil con un sistema de Visión por computador
y otro de micro-pulverización: Esta aplicación robótica
pertenece al proyecto AGROBOTIC desarrollado por el
Instituto Danés de Ciencias Agrícolas, la Universidad de
Aalborg, la Universidad de Agricultura y Veterinaria Royal,
y 4 empresas industriales [16]. Su objetivo en esta aplicación
es la reducción de la emisión de herbicidas al pulverizar las
plantas de un cultivo. Este micro sistema de pulverización
mejora la precisión, con resoluciones de hasta 5mm. La
reducción de los herbicidas .


 3) Robot para el cuidado de plantas, Hortibot: Es un
robot de cuidado de plantas autónomo coordinado por la
Universidad de Aarhus, Instituto de Ingeniería Agrícola,
Centro de la Investigación Bygholm. HortiBot
proporciona precisión desyerbando un huerto, realizando
siembra robótica puede reconocer 25 tipos diferentes de
malezas que elimina usando sus herramientas láser, por

micro rociada y por dispositivos mecánicos.

La robotica en al ganaderia


Quizás el mayor impacto en la agricultura ha sido a través de
que los granjeros se han dado cuenta del poder de las
computadoras. La computación móvil puede medir el
rendimiento durante la cosecha, relacionándolo con la
precisión del mapa del campo. Tareas que han sido
razonablemente mecanizadas pueden ahora ser sincronizadas
y automatizadas.
 El sistema de posicionamiento global por satélite ha sido
adaptado para las operaciones mapeo y navegación.
 
Robot de ordeño
Aunque las cosas han avanzado mucho desde el ordeño
manual, el ordeño automático todavía requiere muchas
operaciones. La vaca debe ser identificada, trasladada a la
estación de ordeño y sujetada, entonces la ubre debe ser
inspeccionada y preparada para luego colocar las copas de
ordeño. La leche debe ser evaluada para garantizar su
calidad y seguridad para luego ser añadida al tanque general
de conservación, una vez finalizado el ordeño retirar las
copas, y finalmente tratar la ubre con antibióticos después
del ordeño.


 Esquilado de ovejas
Sin duda, uno de los aspectos más espectaculares de la robótica de investigación para la ganadería fue el sistema de
esquila robótico desarrollado por la Universidad de Australia
Occidental, Shear Magic . Se desarrolló un robot
articulado hidráulico para permitir a las cuchillas ser
manipuladas en una emulación de las trayectorias que son
acciones de un esquilador. Innovadores sensores capacitivos
permitieron que las cuchillas pasaran de forma exacta y en
paralelo con la piel del animal, de modo que las mellas y
cortes se podrían reducir por debajo del nivel que un
esquilador podría imponer.

Matadero
Los delegados a una conferencia de robótica de Brisbane en
1993 fueron llevados en una visita para ver un sistema
robótico instalado en el matadero de Kilcoy. Ellos fueron
capaces de comparar el sistema manual, en el que cada
animal es aturdido y luego levantado por una grúa para
luego poder cortar su garganta, en contra posición del
sistema Fututech en el que el proceso de aturdimiento y

desangrado se encuentra automatizado.


lunes, 23 de junio de 2014

LA AGROMATICA Y LA AGRONICA

LA AGROMATICA Y LA AGRONICA


 La agromatica.
El tratamiento de la información está sufriendo una transformación histórica, tanto a nivel teórico como tecnológico. El sector agropecuario, como todos los sectores que dependen de la disponibilidad y procesamiento oportunos de datos e información, no puede ni debe quedar al margen del actual proceso general de informatización.

Existe hoy en día un sector agropecuario que avanza por el camino del desarrollo y al que no se puede encerrar en los moldes tradicionales. Los empresarios y profesionales agropecuarios que protagonizan este tipo de agricultura suponen un porcentaje cada vez mayor de la población agraria. Estos agricultores que, estando orgullosos de trabajar en el sector más antiguo de actividad cultural humana, se sienten capaces de sintonizar con los avances tecnológicos, son los que dan pie para que hoy pueda hablarse con toda propiedad de informática y agricultura, hasta tal punto que se haya inventado fuera de nuestras fronteras y adoptado en nuestro país una palabra que une ambos términos indisolublemente: la AGROMÁTICA.

Las actividades propias de la toma de decisiones por parte de los productores agropecuarios y de los profesionales asesores se pueden resumir en la realización de diagnósticos del estado actual de los agros sistemas, la estimación de los escenarios probables futuros y en la evaluación del impacto derivado de la aplicación de manejos alternativos.

Cada uno de los pasos enumerados se trata en esencia de la obtención, procesamiento y transmisión de datos e información propios de los agros sistemas bajo análisis y del ambiente en el que se desenvuelven. La metodología necesaria para llevar adelante estas actividades deberá, en consecuencia, responder a esta característica esencial. La Agromática aparece como una de esas herramientas, y es además un auxiliar muy valioso en la investigación, docencia y extensión del sector agropecuario.

Ante todo, la Agromática es un modo de trabajo que, empleando los métodos e instrumentos que ofrece la tecnología informática, permite reunir y organizar los conocimientos de la multitud de aspectos (físico-químicos, biológicos, técnicos, económicos, legales y sociales) que constituyen a los agro sistemas en un solo cuerpo con vistas a una mayor eficacia de la actividad de análisis, diseño y evaluación de los agro sistemas.
Esto es posible porque la Agromática ha nacido de la síntesis de varias disciplinas:
del Enfoque de Sistemas con su integración conceptual, de la Matemática con su unificación de conceptos mediante un código uniforme y operable, y de la Computación y la Informática que posibilitan la realización de gran cantidad de operaciones lógico-matemáticas sobre grandes volúmenes de información (fácilmente organizados, almacenados, recuperados, procesados y transmitidos) en muy poco tiempo.

La agrónica.

La Agrónica es una nueva rama tecnológica que forma parte de una ciencia conocida como agromática, una ciencia donde se modelan los procesos agropecuarios con bases matemáticas para ser usados en su monitoreo y control.

En particular, la agrónica incluye el uso de las telecomunicaciones, los servicios informáticos, la mecánica y la electrónica, aplicados en conjunto a la agricultura y ganadería, tanto en el sector primario de producción como en el almacenamiento, transformación de productos, envasado, conservación y distribución. Algunos ejemplos concretos de la amplia utilidad de la Agrónica como apoyo en la obtención de datos, su procesamiento y en el control del proceso agro productivo son: estaciones agro meteorológicas automáticas, sensores de nutrientes para controlar la fertirrigación, control automatizado de invernaderos, geo posicionamiento satelital para la agricultura de precisión, registro automático de cosechas con mapeo de rendimientos y procesamiento de imágenes satelitales.

En la agronica se puede tener una base de datos a base de un disco óptico, de todas las clases de plantas, frutos, y demás especies agrícolas; la variedad de climas y suelos para lograr la mejor utilización de recursos naturales y tiempos adecuados.

Tener las características del suelo, acompañada de su historia (cultivos anteriores) y cruzar esta información con la base de datos y una buena programación de cultivos, evita escasez, equilibra la producción y protege los cultivos.
Si a el computador se le agrega un escáner, se puede almacenar fotos de las plantas en crecimiento, que equivaldría, en poco tiempo, a  comparar la realidad de las planta con la idea  de la base de datos.

Así puede diagnosticar  fácilmente su rendimiento, identificar las enfermedades que atacan y recomendar los agroquímicos necesarios.

Si bien la Agronica:

Exige capacitación y entrenamiento en su uso y aplicación.
Demanda esfuerzos extras al productor para registrar, cargar y procesar todos los datos.
Obliga a cambiar la forma de encarar la actividad cotidiana en la empresa.
Es también una herramienta que:

Potencia el procesamiento de datos para el diagnóstico, control, evaluación y planificación de todos los aspectos de la empresa agropecuaria (ecológicos, productivos, tecnológicos, económicos y administrativos);
Orienta al productor sobre cuáles son los datos importantes y qué es lo que hay que medir y controlar;
Permite proyectar beneficios y riesgos de las alternativas tecnológicas que se planteen, apoyando la toma de decisiones en algo más que corazonadas o “porque siempre se hizo así”;
Posibilita estar informado sobre lo que sucede en los mercados locales y mundiales, conocer pronósticos, contactarse con productores y especialistas, acceder a un mercado de productos e insumos mucho más amplio que el local;
En definitiva, permite tener un conocimiento y un control de los procesos empresariales mucho más acabado y ajustado a las necesidades del empresario agropecuario actual. de la información está sufriendo una transformación histórica, tanto a nivel teórico como tecnológico. El sector agropecuario, como todos los sectores que dependen de la disponibilidad y procesamiento oportunos de datos e información, no puede ni debe quedar al margen del actual proceso general de informatización.

Existe hoy en día un sector agropecuario que avanza por el camino del desarrollo y al que no se puede encerrar en los moldes tradicionales. Los empresarios y profesionales agropecuarios que protagonizan este tipo de agricultura suponen un porcentaje cada vez mayor de la población agraria. Estos agricultores que, estando orgullosos de trabajar en el sector más antiguo de actividad cultural humana, se sienten capaces de sintonizar con los avances tecnológicos, son los que dan pie para que hoy pueda hablarse con toda propiedad de informática y agricultura, hasta tal punto que se haya inventado fuera de nuestras fronteras y adoptado en nuestro país una palabra que une ambos términos indisolublemente: la AGROMÁTICA.

Las actividades propias de la toma de decisiones por parte de los productores agropecuarios y de los profesionales asesores se pueden resumir en la realización de diagnósticos del estado actual de los agros sistemas, la estimación de los escenarios probables futuros y en la evaluación del impacto derivado de la aplicación de manejos alternativos.

Cada uno de los pasos enumerados se trata en esencia de la obtención, procesamiento y transmisión de datos e información propios de los agros sistemas bajo análisis y del ambiente en el que se desenvuelven. La metodología necesaria para llevar adelante estas actividades deberá, en consecuencia, responder a esta característica esencial. La Agromática aparece como una de esas herramientas, y es además un auxiliar muy valioso en la investigación, docencia y extensión del sector agropecuario.

Ante todo, la Agromática es un modo de trabajo que, empleando los métodos e instrumentos que ofrece la tecnología informática, permite reunir y organizar los conocimientos de la multitud de aspectos (físico-químicos, biológicos, técnicos, económicos, legales y sociales) que constituyen a los agro sistemas en un solo cuerpo con vistas a una mayor eficacia de la actividad de análisis, diseño y evaluación de los agro sistemas.
Esto es posible porque la Agromática ha nacido de la síntesis de varias disciplinas:
del Enfoque de Sistemas con su integración conceptual, de la Matemática con su unificación de conceptos mediante un código uniforme y operable, y de la Computación y la Informática que posibilitan la realización de gran cantidad de operaciones lógico-matemáticas sobre grandes volúmenes de información (fácilmente organizados, almacenados, recuperados, procesados y transmitidos) en muy poco tiempo.


martes, 17 de junio de 2014

LA AGRICULTURA DE PRECISION

La  agricultura de precisión


La agricultura de precisión se basa en el manejo especifico de un área de cultivo, para ello se utilizan herramientas tecnológicas como el posicionamiento global, dispositivos de distribución de riego, fertilizantes y plaguicidas variables, sensores climatológicos y de cultivo. La información es plasmada en mapas digitales sobre los cuales se toman decisiones de manejo. Según Plant (2001), el uso de la agricultura de precisión está supeditado a los beneficios económicos y define tres criterios para que esto se cumpla: (1) que la variabilidad de los factores dentro del área de cultivo influyan en la producción final, (2) que las causas de la variabilidad puedan ser identificadas y (3) que la información obtenida pueda ser usada para mejorar las prácticas de manejo del cultivo y mejorar la productividad.

Para la agricultura de precisión, Blackmore (2007) ha identificado tres tipos de variabilidad los cuales son los más representativos para la implementación de esta tecnología. El primero de ellos la variabilidad espacial que puede ser vista de manera sencilla como los cambios que se presentan en un lote de tierra. El segundo aspecto importante identificado es la variabilidad temporal, la cual se refiere a la forma diferencial en la que actúa el tiempo con respecto al cultivo en sus diferentes fases (crecimiento, desarrollo, producción). La tercera idea a destacar es la variación predictiva la cual se centra en explicar la forma en que varía los resultados previstos por el agricultor aplicando una serie de actividades con los resultados de producción real en el cultivo.

Una gran herramienta de la agricultura de precisión son los mapas de producción mediante los cuales es posible definir cuales áreas del cultivo que presentan una adecuada producción y cuales áreas requieren análisis especial, donde deben aplicarse correctivos en busca del objetivo deseado.

Es importante recordar que la agricultura de precisión no puede dejar a un lado la parte administrativa en este sentido Karina (2011) comenta que “La agricultura de precisión debe contar con cuatro elementos administrativos reducción de cantidades aplicadas (limitantes económicas, legislación y limitantes ambientales); incremento de la eficiencia (minimizar perdidas, mejorar el margen bruto, y minimizar el impacto ambiental); sistemas de administración (SIG, sistema de soporte de decisiones, historia y modelos de cultivos); mejoras en el control (GPS, información georeferenciada, controladores y monitores de rendimientos)

Importancia de la agricultura de precisión

La agricultura de precisión tiene como objeto optimizar la gestión de una parcela desde el punto de vista

Agronómica: ajuste de las prácticas de cultivo a las necesidades de la planta (ej: satisfacción de las necesidades de nitrógeno).
Medioambiental: reducción del impacto vinculado a la actividad agrícola (ej: limitaciones de la dispersión del nitrógeno).
Económico: aumento de la competitividad a través de una mayor eficacia de las prácticas (ej: mejora de la gestión del coste del estiércol nitrogenado).
Además, la agricultura de precisión pone a disposición del agricultor numerosas informaciones que pueden:

Constituir una memoria real del campo.
Ayudar a la toma de decisiones.
Ir en la dirección de las necesidades de trazabilidad.

Mejorar la calidad intrínseca de los productos agrícolas (ejemplo: índice de proteínas en el caso de los trigos panificables).


Las etapas y los instrumentos

Podemos distinguir cuatro etapas en la implementación de técnicas de agricultura de precisión que tome en consideración la heterogeneidad espacial:

Geolocalización de la información
La geolocalización de la parcela permite superponer sobre esta última las informaciones disponibles: análisis del suelo, análisis de los restos nitrogenados, cultivos anteriores, resistividad de los suelos. La geolocalización se efectúa de dos formas:

Delimitación física con ayuda de un GPS a bordo, lo que requiere el desplazamiento del operador hasta la parcela.
Delimitación cartográfica tomando como base una imagen aérea o satelital. Para garantizar la precisión de la geolocalización, estas imágenes de fondo deben adaptarse en términos de resolución y de calidad geométrica.

La caracterización de la heterogeneidad

Los orígenes de la variabilidad son diversos: el clima (granizo, sequía, lluvia, etc.), el suelo (textura, profundidad, contenido de nitrógeno fósforo y potasio), prácticas de cultivo (siembra sin labranza), malas hierbas, enfermedades. Varios indicadores permanentes (principalmente relacionados con el suelo) permiten al agricultor mantenerse informado sobre las principales constantes del entorno. Otros indicadores puntuales lo mantienen informado sobre el estado actual del cultivo (desarrollo de enfermedades, estrés hídrico, estrés nitrogenado, encamado, daños provocados por las heladas, etc.). Las informaciones pueden proceder de estaciones meteorológicas, de sensores (resistividad eléctrica del suelo, detección a simple vista, imágenes satelitales, etc.). La medición de la resistividad, completada mediante análisis pedológicos, desemboca en mapas agropedológicos precisos que permiten tomar en cuenta el entorno.

La toma de decisiones: dos estrategias que se pueden adoptar frente a esta heterogeneidad

A partir de los mapas agropedológicos, la decisión sobre la modulación de los insumos en la parcela se efectúa en función de dos estrategias:

El enfoque preventivo: se basa en un análisis de los indicadores estáticos durante la campaña (el suelo, la resistividad, el historial de la parcela, etc.),
El enfoque de gestión: el enfoque preventivo se actualiza gracias a mediciones periódicas durante la campaña. Estas mediciones se efectúan:
mediante muestras físicas: peso de la biomasa, contenido en clorofila de las hojas, peso de las frutas, etc.,
mediante proxy-detección: sensores a bordo de las máquinas para medir el estado del follaje pero que requieren la agrimensura total de la parcela,
mediante teledetección aérea o satelital: se adquieren imágenes multiespectrales y se tratan de forma que se puedan elaborar mapas que representen diferentes parámetros biofísicos de los cultivos.
La decisión puede basarse en modelos de ayuda a la decisión (modelos agronómicos de simulación de los cultivos y modelos de preconización), pero depende ante todo del agricultor, en función del interés económico y del impacto sobre el medioambiente.

Implementación de prácticas para compensar estas variabilidades


Las nuevas tecnologías de la información y la comunicación (NTIC) permiten que la modulación de las operaciones de cultivo dentro de una misma parcela sea más operativa y facilitan el uso por parte del agricultor. La aplicación técnica de las decisiones de modulación requiere la disponibilidad del material agrícola adecuado. Se habla en este caso de VRT o de tecnología de índices variables (ejemplo de modulación: siembra con densidad variable, aplicación de nitrógeno, aplicación de productos fitosanitarios). La implementación de la agricultura de precisión es más sencilla gracias a los equipos instalados en los tractores:

Sistema de posicionamiento global (por ejemplo, los receptores GPS que utilizan las transmisiones vía satélite para determinar una posición exacta sobre el globo terrestre);
sistema de información geográfica (SIG): programas que ayudan a manipular todos los datos disponibles;
material agrícola que pueda practicar la tecnología de los índices variables (sembradora, abonadora).

martes, 10 de junio de 2014

La formación informática en los ingenieros agronomos

La formación informática en el ingeniero agrónomo

La formación informática en el ingeniero agrónomo se proyecta en la concepción de desarrollar las habilidades informáticas en concordancia con las diferentes actividades agronómicas que el estudiante realiza en su práctica laboral a través de los diferentes niveles de formación del ingeniero agrónomo; preparatorio, pre profesional y profesional. Y la aplicación de las habilidades informáticas en la solución de problemas profesionales en un nivel de aplicación y de creación. González Pelegrino, Teresa. (2006) [4]
Se orientan un conjunto de acciones metodológicas – didácticas a realizar por las diferentes asignaturas de la carrera que contribuyan la formación informática, tal como aparece a continuación:
  • Estudio y análisis de los objetivos del modelo del profesional de la carrera de agronomía, (teniendo en cuenta el modo de actuación del ingeniero agrónomo). El modelo del profesional del ingeniero agrónomo, expresa las aspiraciones de un ingeniero de perfil amplio: "Dirigir los procesos productivos y cumplir con el encargo social", y todas las asignaturas deben contribuir a la formación del modo de actuación, y es por ello, que los conocimientos, habilidades y el método propio de la Computación deberán ser asimilados por los estudiantes para aplicarlos en la solución de los problemas propios de la profesión
  • Diagnóstico a los estudiantes para determinar el nivel de conocimientos informáticos precedentes y valorar el estado de conocimientos.
  • Estudio de los problemas profesionales a resolver por el futuro egresado precisando las necesidades de conocimientos que demanda la solución de los mismos.
  • Orientación de tareas docentes contextualizadas donde se apliquen las habilidades informáticas, en diferentes niveles de complejidad.
Nivel reproductivo - aplicativo: Predomina las operaciones del pensamiento, y el razonamiento analítico, al diseñar una tabla y organizar los datos de forma coherente.

Nivel aplicativo: Se caracteriza por las posibilidades del estudiante de realizar acciones independientemente, esto le permite la asimilación de nexos entre los conocimientos, utilizando los métodos adecuados e integrando jerárquicamente el sistema de conocimientos de la asignatura fundamentalmente la comunicación usuario -software.
  • .Las tareas docentes, deben ser orientadas que permita articular las habilidades informáticas con la práctica laboral, que deben planificarse en correspondencia con las necesidades que se generan en el contexto social agropecuario.
  • Determinar la efectividad económica de la producción agrícola
  • Elaborar una aplicación informática dirigida fundamentalmente a la automatización de un proceso productivo, conjuntamente con el proyecto investigativo de culminación de estudios.


Aplicaciones  informáticas en la formación de ingenieros agrónomos

Se presenta la función del Ingeniero Agrónomo como procesador de datos e informaciones propias de los sistemas agropecuarios, los cuales son organizados en niveles de complejidad según su estructura, procesos, objetivos y disciplinas que los tratan formalmente. Se plantea la problemática del diseño de alternativas superadoras debido a la multiplicidad de criterios (no siempre compatibles entre sí) que deben atenderse simultáneamente.
Se propone la Agromática (síntesis de la aplicación del enfoque de sistemas, la matemática, los sistemas de información y los modelos de simulación) como una metodología con valores conceptuales y operativos en la formación y función profesional.


martes, 3 de junio de 2014


Software agrícola agrowin

Control y seguimiento de contratos de labores y mano de obra.

El software agrícola AgroWin4.0 le permite llevar un registro y seguimiento detallado de las labores realizadas en cada lote o cultivo.
AgroWin 4.0 permite realizar planillas de recolección para así tener control sobre la producción de su finca o empresa agrícola. Igualmente podrá elaborar fácilmente contratos de labores.

El software agrícola AgroWin 4.0 permite hacer seguimiento de labores realizadas, generar informes y estadísticas de labores y recolección por lotes y obtener comprobantes de pago por trabajador.

Control total de la producción y ventas.
AgroWin permite mantener total control y seguimiento a la recolección en campo, a la producción luego de pos cosecha y a las ventas de cada uno de los productos agrícolas, permitiendo obtener informes a nivel de actividad agrícola y a nivel de lotes o parcelas.

Manejo especializado de cultivos perennes y transitorios.
Con AgroWin 4.0 podrá manejar y hacerle seguimiento a las diferentes etapas de los cultivos perennes y transitorios de su finca o empresa agrícola.


            Control total de inventarios y facturación.
AgroWin le permite tener un control total sobre los insumos, materiales y productos de su finca. Además usted podrá realizar un seguimiento detallado de sus movimientos, consultar en tiempo real sus cantidades de bodega y valorar sus existencias.
.               
            Informes de trazabilidad de la producción.
AgroWin 4.0 le permite mantener un registro estricto de los insumos y productos aplicados a cada cultivo. Permite llevar control de los insumos y materiales utilizados en la pos cosecha. Permite hacerle seguimiento a cada lote de producción, cumpliendo con las normas internacionales dispuestas para la trazabilidad de productos agrícolas.

Dimensión contable y financiera

            
Contabilidad agrícola, informes contables impresos.
Con AgroWin usted tendrá todos los informes exigidos por la contabilidad como el Balance General, Estado de resultados, Inventarios, Flujo de efectivo etc.

Automatización de documentos.
Automatice un alto porcentaje de las transacciones diarias de la finca, sin la necesidad de realizar asientos de partida doble, con asistentes para el registro de ingresos, egresos y gastos diferidos, creación de créditos y abonos a cartera de proveedores.

Informes contables y financieros actualizados al instante.
Con AgroWin usted tendrá siempre la información de su finca actualizada sin importar desde donde se esté ingresando la información y cuantas personas la estén actualizando. Obtenga todos los informes contables, legales, financieros y tributarios al instante.

Tablas comparativas de estados financieros.
Consulte los informes de Estados Financieros (Balance General y Estado de resultados) en tablas comparativas donde se confrontan variables como centros de costos, actividades, años, semestres o trimestres etc. Los cuales le permitirán realizar un análisis de la situación contable y financiera de la finca o empresa.

            
Integración entre todos los módulos.
Los módulos del software agrícola AgroWin están internamente relacionados por lo que usted no requiere interfaces para su interacción. AgroWin es un sistema con múltiples módulos de amplia utilidad en la empresa agrícola como contabilidad, costos, cartera, activos fijos, inventarios, presupuesto y ejecución presupuestal, etc.


Dimensión de costos


Registro de costos directos e indirectos.
Controle y registre las labores, los insumos, el uso de maquinaria y demás costos directos o indirectos, para así conocer los verdaderos costos de producción por cada lote.

Manejo avanzado de costos indirectos de producción.
Con el software agrícola AgroWin usted cuenta con una amplia y completa gama de tipos de centros de costos especiales para la empresa agrícola. Con ellos podrá diseñar de forma flexible la estructura de costeo de su finca.
AgroWin 4.0 le permite implementar simples o complejos modelos de distribución de costos indirectos de producción.

            
Costos de desarrollo y de producción por cada cultivo, a nivel de unidad de producción o hectárea.
Obtenga fácilmente informes de costos totales de producción (costos por lote, costos por cultivo y costos por kilogramo producido). Estos informes discriminan la recolección en campo, la producción para la venta, los costos de producción discriminados por cada uno de los rubros o cuentas y un resumen completo de las labores realizadas, los insumos aplicados y la maquinaria utilizada con sus respectivos costos individuales.

                       
Centros de costos que además de clasificar la información que se les imputa, la interpretan.
AgroWin es el único sistema que incorpora centros de costos especiales para el sector agrícola como lotes, cultivos, maquinaria agrícola, sedes agrícolas fincas y distribuidores de costos.


jueves, 22 de mayo de 2014

Informatica aplicada ala agronomia


Informática es una ciencia que estudia métodos, procesos, técnicas, con el fin de almacenar, procesar y transmitir información y datos en formato digital.
La agricultura de precisión es un concepto agronómico de gestión de parcelas agrícolas, basado en la existencia de variabilidad en campo. Requiere el uso de las tecnologías de Sistemas de Posicionamiento Global (GPS), sensores, satélites e imágenes aéreas junto con Sistemas de Información Geográfico (SIG) para estimar, evaluar y entender dichas variaciones. La información recolectada puede ser usada para evaluar con mayor precisión la densidad óptima de siembra, estimar fertilizantes y otras entradas necesarias, y predecir con más exactitud la producción de los cultivos.
Las Tecnologías de la Información y las Comunicaciones en la carrera de agronomía
"El ingeniero agrónomo debe ser poseedor de las técnicas de Automatización y Robótica. En la mayoría de las actividades en las que estará interactuando el ingeniero agrícola se destacan los sistemas y procesos controlados  por microprocesadores                                                  y principios automatizados en el manejo del agua, de la maquinaria, agroindustria, etc. Se insiste en la labor interdisciplinaria que estaría desempeñando y en el cual incidirá en el desarrollo tanto de software como de hardware  necesario para el avance de herramientas rápidas y confiables que le permitan introducir valor agregado a los productos que genere.
La formación informática en el ingeniero agrónomo
Se proyecta en la concepción de desarrollar las habilidades informáticas en concordancia con las diferentes actividades agronómicas que el estudiante realiza en su práctica laboral a través de los diferentes niveles de formación del ingeniero agrónomo; preparatorio, pre-profesional y profesional. Y la aplicación de las habilidades informáticas en la solución de problemas profesionales en un nivel de aplicación y de creación.
Las nuevas tecnologías de la información y la comunicación (NTIC) están generando cambios revolucionarios en todas las actividades del hombre, incluyendo la agricultura. Su influencia abarca desde la investigación en mejoramiento genético hasta el uso de sistemas informáticos de control y gestión de parcelas y fincas, pasando por la agricultura de precisión, la vinculación de la producción a los mercados internacionales en tiempo real, la realidad virtual y el uso de sistemas de inteligencia artificial.
La agricultura ha llegado a su tercera revolución. La primera fue la substitución de la tracción animal por la motora; la segunda el control químico de la producción. En la tercera la transformación está liderada por la biotecnología y las tecnologías de la información. 

Los softwares para las actividades agrícolas:
Se encuentran disponibles gran número de software aplicados a la agricultura, a la agroindustria y la preservación medioambiental. Esos programas de ordenador están desarrollados para llevar a cabo funciones específicas, que pueden variar desde la planificación de la producción agrícola o ganadera hasta la administración rural e incluso el control de los stocks.

Algunos ejemplos son:
Sistema inteligente de apoyo a la decisión para la planificación de propiedades agrícolas (Solar). Integra técnicas de almacenamiento y consulta de banco de datos, investigación operacional e inteligencia artificial. Es una herramienta de uso fácil para el trabajo de extensión rural. A partir de la recopilación de datos de una propiedad rural el sistema produce soluciones de asignación de recursos con el objetivo de maximización del margen de réditos, para que luego un sistema especialista permita la interpretación de los resultados de optimización.
- Sistema especialista para la evaluación de la calidad del agua. Es un sistema desarrollado para la agroindustria destinado al control y tratamiento del agua usada en el proceso industrial. Permite la consulta y emisión de datos técnicos que informan de las condiciones de potabilización del manantial y también contiene aplicaciones específicas destinadas a la industria de alimentos.
Los sistemas de información computarizados tienen un soporte informático, es decir se desarrollan en un entorno usuario - computadora, utilizando hardware y software computacional, redes de telecomunicaciones, técnicas de administración de bases de datos computarizadas y otras formas de tecnología de información.

Elementos de la automatización
En automatización existen tres elementos importantes: sensores, actuadores y procesador o controlador.
Los sensores proporcionan información del ambiente del invernadero, temperatura, radiación solar, bióxido de carbono, la cual envían al procesador, y éste, a su vez, toma una decisión y la manda a los actuadores, que pueden ser un calefactor o motores que activan ventanas deslizantes o enrollables que permiten abrir o cerrar el invernadero.
Un sensor es un dispositivo que detecta, o censa manifestaciones de cualidades o fenómenos físicos, como la energía, velocidad, aceleración...
Un actuador es un dispositivo inherentemente mecánico cuya función es proporcionar fuerza para mover o “actuar” otro dispositivo
Procesador: Tipos de programas informáticos que procesan información.

Ventajas 
Más ingresos
Más producción
Mejores productos
Calidad
Menos manos de obra
Desventajas
 Inversiones muy costosas
 Más desempleo
Constantes mantenimientos
La Agromática es la aplicación de los principios y técnicas de la informática y la computación a las teorías y leyes del funcionamiento y manejo de los sistemas agropecuarios.
Los empresarios y profesionales agropecuarios que protagonizan este tipo de agricultura suponen un porcentaje cada vez mayor de la población agraria. Estos agricultores que, estando orgullosos de trabajar en el sector más antiguo de actividad cultural humana, se sienten capaces de sintonizar con los avances tecnológicos, son los que dan pie para que hoy pueda hablarse con toda propiedad de informática y agricultura, hasta tal punto que se haya inventado fuera de nuestras fronteras y adoptado en nuestro país una palabra que une ambos términos indisolublemente: la AGROMÁTICA.

La Agromática ha nacido de la síntesis de varias disciplinas: 
  1. del Enfoque de Sistemas con su integración conceptual, 
  2. de la Matemática con su unificación de conceptos mediante un código uniforme y operable, y 
  3. De la Computación y la Informática que posibilitan la realización de gran cantidad de operaciones lógico-matemáticas sobre grandes volúmenes de información (fácilmente organizados, almacenados, recuperados, procesados y transmitidos) en muy poco tiempo
La Agrónica es una nueva rama tecnológica que forma parte de una ciencia conocida como agromática, una ciencia donde se modelan los procesos agropecuarios con bases matemáticas para ser usados en su monitoreo y control.
En particular, la agrónica incluye el uso de las telecomunicaciones, los servicios informáticos, la mecánica y la electrónica, aplicados en conjunto a la agricultura y ganadería, tanto en el sector primario de producción como en el almacenamiento, transformación de productos, envasado, conservación y distribución.

Agrónica. Cultivos vegetales y cambio climático. Cámaras climáticas.

La Agrónica es la ciencia que vincula la aplicación de la metodología informática con la agrotecnología. Su fin es el procesamiento de las variables climáticas con todos los aspectos agrícolas, de manera que se puedan extraer conclusiones beneficiosas para obtener la optimización de los cultivos.
El aprovechamiento de las aplicaciones informáticas en el campo de la agrotecnología, aporta las siguientes ventajas:
• Permite disponer de multitud de datos ecológicos, biológicos, tecnológicos y económicos que representan a un agrosistema con bases de datos.
• Integra los datos en un único marco conceptual que los formaliza y relaciona con modelos conceptuales vinculables.
• Procesar los datos según las leyes y metodologías de las disciplinas agropecuarias que tratan cada uno de los aspectos de los cultivos con modelos de simulación y sistemas de información.
• Seleccionar las mejores alternativas de manejo, organización o comercialización a partir de criterios productivos, económicos y ecológicos y facilitar la toma de decisiones.
• Transmitir la información en tiempo y forma adecuándola a la ofimática y la telemática.
Aunque son muy diversas las variables que influyen en el pronóstico del desarrollo futuro de los cultivos, tales como las plagas, la demanda, o los precios que se manejan en el mercado, una de las más importantes es la climatología. 

  Robótica agrícola es la proliferación lógica de la tecnología de la automatización aplicada a biosistemas tales como la agricultura, la silvicultura, las industrias pesqueras y otras afines. 
 La biotecnología es toda técnica que utiliza organismos vivos o sustancias obtenidas de esos organismos para crear o modificar un producto con fines prácticos.
 La domótica es el conjunto de tecnologías aplicadas al control y la automatización inteligente de la vivienda, que permite una gestión eficiente del uso de la energía, además de aportar seguridad, confort, y comunicación entre el usuario y el sistema.